Рефераты по рекламе
Рефераты по физике
Рефераты по философии
Рефераты по финансам
Рефераты по химии
Рефераты по хозяйственному праву
Рефераты по цифровым устройствам
Рефераты по экологическому праву
Рефераты по экономико-математическому моделированию
Рефераты по экономической географии
Рефераты по экономической теории
Рефераты по этике
Рефераты по юриспруденции
Рефераты по языковедению
Рефераты по юридическим наукам
Рефераты по истории
Рефераты по компьютерным наукам
Рефераты по медицинским наукам
Рефераты по финансовым наукам
Рефераты по управленческим наукам
Психология и педагогика
Промышленность производство
Биология и химия
Языкознание филология
Издательское дело и полиграфия
Рефераты по краеведению и этнографии
Рефераты по религии и мифологии
Рефераты по медицине
Рефераты по сексологии
Рефераты по информатике программированию
Краткое содержание произведений
Реферат: Теории управления
Реферат: Теории управления
Управление - относится к математической движением технической системы.
Необходимо написать алгоритм, по которому некоторая система управляется с помощью энергетического воздействия, например : летательный аппарат управляется с помощью рулевой машины. Оказывается создать управление это не очень сложно и это можно сделать интуитивно. Однако создать оптимальное управление чрезвычайно сложно.
Теория оптимизации - это наука о наилучших алгоритмах (управления) созданных по некоторому критерию качества
Критерий качества - создание (абстрактное) некоторой функции риска, которая должна быть в процессе оптимизации минимизированна (экстремальная задача).
Управление бывает оптимальным и квазиоптимальным.
Оптимальное - на бумаге,
Квазиоптимальное - реальное, стремится к идеальному.
Управление бывает :
1) Программное
С помощью отрицательной обратной связи
Программное управление –
требуется создать программу, которая дает оптимальную траекторию (заложена в ЭВМ) движения некоторой системы.
Пример 1 : Перевод летательного аппарата из точки А в
точку В.
Критерий - минимизировать расход горючего.
Для реализации такой задачи создано две системы - Novstar
(США) и Глонасс (Россия), стоимость их очень высока.
Пример 2 : Надо создать такую траекторию, чтобы шарик скатился из точки ‘А’ в точку ‘В’ за минимальное время.

 А


 А
- Оптимальная
В В траектория
Управление с помощью отрицательной обратной связи
Отрицательной обратной связью - называется передача энергии с выхода на вход некоторой управляемой системой


 вх
+ Система
вых


обратная связь
Бывает два вида обратной связи : Положительная ОС и отрицательная ОС.
Отрицательная ОС уменьшает входное воздействие на систему пропорционально выходному отклику (демпфирует систему в целом).
Автоматика - наука изучающая теорию анализа и синтеза
систем управления (корректировка движения, оптимизация переходных процессов) и создание оптимального управления.
Радиоавтоматика - наука, изучающая вопросы управления
движением радиотехнических систем.
Структурная схема системы радиоуправления :


 Радио-
ѕѕ®
Устройство
ѕ-ѕ®
Объект ѕ®
Датчик


 приемник
Управления
Управления
 ООС
Радиоприемное устройство - устройство выделения сигнала
по некоторому радиоканалу.
Особенность выделения сигнала состоит в том, что сигнал выделяется на фоне внутренних шумов и помех.
Внутренние шумы - тепловые шумы, которые всегда имеют
место в радиоприемном устройстве.
Таким образом в радиоавтоматике случайные процессы изучаются особо (шум, помеха, сама траектория движения)
Устройство управления - как правило - вычислительная сис-
тема с приводом и энергетической
установкой.
Привод - преобразователь механических колебаний в элек-
трические.
Объект управления - некоторая динамическая система.
Динамическая система - система, которая описывается ли-
нейными и нелинейными дифферен-
циальными уравнениями высокого
порядка.
Датчик - устройство, которое измеряет положение летатель-
ного аппарата в пространстве.
Глава 1 Стохастическое управление
В случае стохастического управления, управляемые процессы являются случайными (стохастическими). Начальная точка управления А и конечная В не известны. В этом случае сам
управляемый процесс описывается стохастическими уравнени-
ями, которые, как правило, апроксимируются марковскими процессами.
Примеры систем автоматического управления
Системы автоматического управления можно описать прибли-
женно используя линейные или нелинейные дифференциальные
уравнения (детерминированный подход без учета шумов).Это
было до 60х годов: все подходы были стохастические линейные и нелинейные дифференциальные уравнения.
Пример 1 (детерминированный)
Управление движением космического аппарата в грави-
тационном поле земли (задача двух тел).
В геоцентрической системе координат
 Z
r
- расстояние
от центра земли
З - центр земли (вся ее масса)


 К.А.
r К.А. - космический аппарат


 X
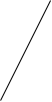
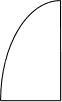
На космический
аппарат действует
З притяжение :

 Y
F2
 ;

 К.А.
F2
-
управляющая
сила
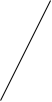
F3 - сопротивление среды



 ;

Третий закон Ньютона :


 F3
F1

Если это уравнение спроектировать на оси ко-
ординат, то получим следующие три уравнения :
(1)
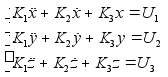
(1)- система линейных дифференциальных уравнений 2-го по-
рядка, которая описывает движение космического аппа-
рата.
Силы U1,U2,U3 - силы управления.
{x(t),y(t),z(t)} r(t)
-
траектория
Оказывается, что в зависимости от начальных условий и па-
раметров K1,K2,K3 траектория r(t) может быть круговая,
эллипсоидная, параболическая.
Пример 2 : Нелинейная система. Описывается нелинейным дифференциальным уравнением.
Генератор колебаний :
Можно показать, что процесс


 x(t)
описывается
дифферен-


 x(t)
циальным уравнением
2-го


 M
порядка с нелинейным


 членом
 .


 R


 C
L
L


 C
Если емкость
варьировать,


 то
 может стать
ну-

 лем
и тогда мы получим
си-

 нусоидальное
колебание:
 x(t)=a
sin(wt+j)
(автоколебания)
Если
 -
положительно,
то амплитуда
колебаний
увели-
чивается с течением времени.
Если
 -
отрицательно
- амплитуда
колебаний
уменьша-
ется с течением времени до нуля.
Глава 2
Математическое описание систем (детерминированная терия) (идеальный случай)
Линейные системы, которые описываются дифференциальными
уравнениями называются динамическими системами.
Если система описывается алгебраическими уравнениями -
- это описание состояния равновесия (статические системы)
По
определению

 (1)
(1)- линейное дифференциальное уравнение n-го порядка.
Правая часть - это дифференциальное уравнение воз-
действия. Если Ly=0 (2) ,то Ly=Px.
(2)- однородное дифференциальное уравнение - описывает
линейные динамические системы без воздействия на
них. Например колебательный контур.
Правая часть уравнения (1) описывает воздействие на ли-
нейную систему или называется управлением.
Ly=x - управление.
Если есть часть Px - то это сложное управление, учитыва-
ющее скорость, ускорение.
Передаточная функция линейной системы
От дифференциального уравнения (1) можно перейти к линей-
ной системе, т.е. к некоторому четырехполюснику.


 Вх
W(p)
Вых
Этот четырехполюсник можно создать на элементной базе или
смоделировать на ЭВМ.
От дифференциального уравнения (1) к W(p) можно перейти
двумя путями - используя символический метод и 2-е прео-
бразование Лапласа.
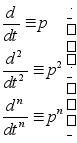 Сивмолический
метод Хиви
Сайда.
Применив символический метод к (1) получим :

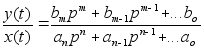 (3)
Формула (3) представляет собой отношение двух полиномов -
описание передаточной функции.
Использование преобразования Лапласа
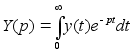 - преобразование
Лапласа, p=jw
Если мы применим преобразование Лапласа к левой части (1)
и
учитывая, что
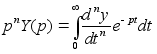 ,
получим :
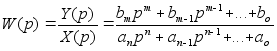 (4)
 X(p)
Y(p)


 W(p)


Если правая часть передаточной функции простейшая -
 ,
то воздействие
обычное. Передаточ-
ная функция будет иметь вид :
(5)
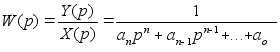 , где знамена-
тель дроби есть характеристическое уравне-
ние.
Пример : Дифференциальное уравнение 2-го порядка описы-
вается передаточной функцией :
 (6)
Для нахождения решения дифференциального уравнения снача-
ла необходимо решить следующее уравнение :

Известно, что дифференциальное уравнение 2-го порядка
имеет решение в виде комплексной экспоненты или действий
над ней. (Это зависит от корней характеристического урав-
нения). Если корни комплексные, тогда решение будет :
(7)
 wt+
 wt)
Если
корни ±a
+
jw
решение
будет
 (7)ў
(7) и (7)’ - решение в виде нарастающей или затухающей синусоиды, либо обычной синусоиды, если a=0.
Устойчивость линейных систем
Линейная система полностью описывается передаточной функ-
цией, которая представляет собой :
 в
комплескной
плоскости
p=s+jw . Эти полиномы получены из дифференциальных урав-
нений путем преобразования Лапласа.
Ставится проблема: как исследовать систему с помощью W(p)
Оказывается, что это проще сделать чем исследовать диффе-
ренциальные уравнения. Исследование по W(p) производится с помощью анализа полюсов и нулей.
Полюсом называется то значение корня уравнения в знаменателе, при котором Q(p)=0.
Количество корней определяется степенью полинома. Если
корни
комплексно-сопряженные,
то в точке, где
Q( )=0,
W(p)=Ґ - полюс.
Нулями W(p) называются точки на комплексной плоскости,
где полином P(p)=0.
Количество нулей определяется порядком поли-
нома.


 jw
s > 0 полюсы


сопряж.
пара ®


 s
> 0

 - полюсы
(корни характеристического
урав-
нения). Если корни комплексные, то они сопряженные.
Выводы :
1. Если корни характеристического уравнения Q(p)
находятся в левой полуплоскости , то система ус-
тойчива.
 (wt+j)
-
решение для
комплексных
корней.
2.
Если s
>0
, то решение
будет
 (wt+j).
Система неустойчива.
Расположение нулей определяет корректирующие свойства системы, т.е. оказывают воздействие на переходной процесс
Если нули в левой полуплоскости, то такая система называется минимально фазовой.
Если нули в правой полуплоскости - нелинейно фазовая
система.
Если полюсы на мнимой оси, т.е. s=0, то система нахо-
дится в колебательном режиме (Система без потерь).
Передаточная функция линейной системы на мнимой оси
В этом случае после преобразований получим:
W(jw)=A(w)+jB(w) -
Передаточная функция есть комплексное число.
Замечание: Не путать с корнями на мнимой оси.
Оказывается очень удобно исследовать W(jw)на мнимой оси не с помощью нулей и полюсов, а с использованием комплек-
сной передаточной функции.
Комплексная функция :
АЧХ
- четная функция:

ФЧХ
- нечетная функция:


АЧХ
ФЧХ
АЧХ показывает селективность системы по
амплитудному спектру.
ФЧХ показывает - какой сдвиг фаз получает на
выходе фильтра каждая гармоника.
Замечание: Известно, что спектр сигнала (по
Фурье) удобно представлять в ком-
плексной виде, т.е. у спектра есть АЧХ (рас-
пределение гармоник по амплитуде от частоты), и ФЧХ (рас-
пределение фаз).
Выводы: Комплексное представление спектра или передаточ-
ной функции W(p) очень удобно радиотехнике. Это
позволяет компактно записать АЧХ и ФЧХ.
Передаточная функция систем радиоавтоматики


 1)


 вх

 јј
 вых
Передаточная функция последовательно соединенных звень-
ев
:

 2)


 Передаточная
функция парал-
лельно соединенных звеньев:


 вх
вых

: :
: :
 :
:


 3)
y(t)
Передаточная